FIRST Components Academy | Introduzione alle specifiche e ai protocolli MIPI CSI
MIPI CSI-2: architettura, D-PHY e integrazione Linux
Integrare un sensore d’immagine in un sistema embedded richiede di coordinare protocollo CSI-2, livello fisico, formato dei dati e pipeline software. In questo articolo analizziamo i principali elementi da verificare, dalla trasmissione D-PHY fino al bring-up e al debug in ambiente Linux.
Cosa serve verificare quando si integra una camera MIPI CSI-2
MIPI CSI-2 non riguarda solamente il collegamento elettrico tra sensore e processore. La corretta acquisizione dell’immagine dipende dalla coerenza tra configurazione del sensore, trasmissione D-PHY, struttura dei pacchetti, formato pixel, capacità del ricevitore CSI e configurazione della pipeline media del sistema operativo.
Come si struttura una connessione MIPI CSI-2
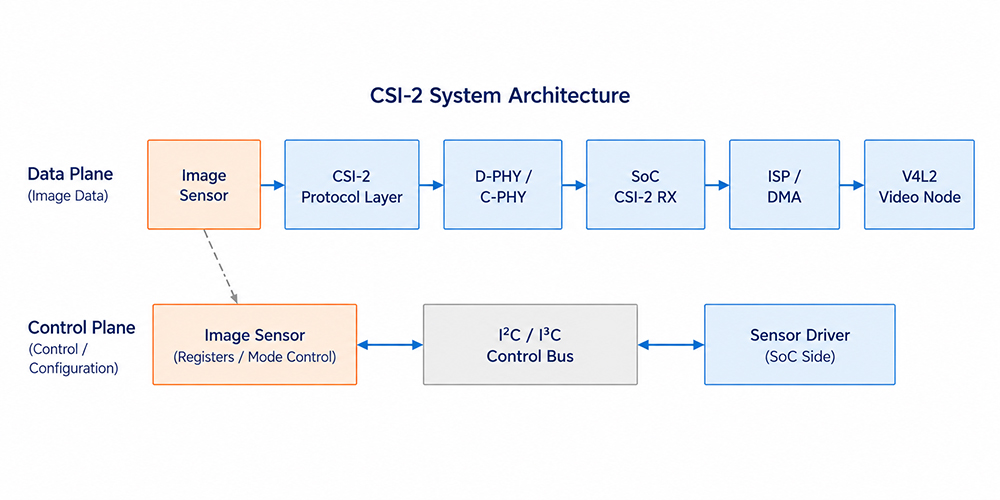
MIPI CSI-2 (Camera Serial Interface 2) è un protocollo seriale ad alta velocità utilizzato per trasferire dati immagine da un sensore verso un SoC, un ISP o un FPGA. CSI-2 definisce la struttura dei pacchetti, i Data Type, i Virtual Channel e i meccanismi di protezione dagli errori, mentre D-PHY o C-PHY gestiscono la trasmissione fisica del segnale.
| Livello | Responsabilità principale | Implementazione tipica Linux / SoC |
|---|---|---|
| Piano di controllo | Controllo di modalità, esposizione, guadagno e streaming | Driver del sensore e I²C/I³C |
| Livello protocollo CSI-2 | Pacchettizzazione, VC, DT, ECC e CRC | Controller CSI-2 TX/RX |
| Livello PHY | Stati LP/HS, clock e segnalazione differenziale | D-PHY/C-PHY e driver PHY |
| Pipeline immagine | Decodifica, elaborazione, DMA e acquisizione | ISP, DMA e nodo V4L2 |
D-PHY: passaggio dalla modalità LP alla trasmissione HS
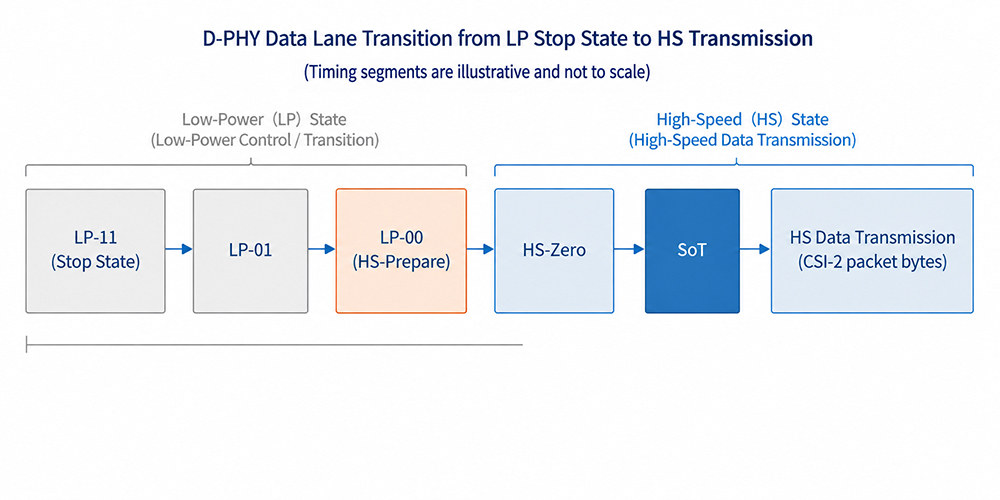
Quando è inattiva, una Data Lane D-PHY rimane nello stato LP Stop. Prima della trasmissione dei pacchetti CSI-2 attraversa una sequenza di stati LP per entrare in modalità High Speed. L’accesso ai registri del sensore e il controllo dello streaming vengono invece generalmente gestiti tramite un bus I²C/I³C separato, distinto dagli stati LP della Data Lane.
| Stato / fase | Funzione | Considerazioni per l'integrazione |
|---|---|---|
| Stato LP-11 Stop | Stato inattivo e riferimento per il funzionamento LP | Verificare lo stato della lane e il supporto TX/RX del PHY |
| LP-01, LP-00 | Parte della sequenza di ingresso/uscita HS | Non interpretare questi stati come dati di controllo I²C |
| HS-Prepare, HS-Zero | Preparazione e stabilizzazione prima della trasmissione ad alta velocità | Influiscono sul rilevamento RX e sulla regolazione di HS-Settle |
| SoT | Segna l'inizio della trasmissione dei pacchetti ad alta velocità | Gli errori SoT possono indicare problemi di temporizzazione, lane o configurazione |
| Trasmissione dati HS | Trasferisce il flusso di byte dei pacchetti CSI-2 | Verificare frequenza di link, numero di lane e integrità del segnale |
Come vengono organizzati i dati CSI-2
CSI-2 utilizza Short Packet per eventi di protocollo e informazioni di sincronizzazione, mentre i Long Packet trasportano dati RAW, YUV, RGB o dati embedded. Un Long Packet comprende un header di 4 byte, il payload e un footer CRC di 2 byte.
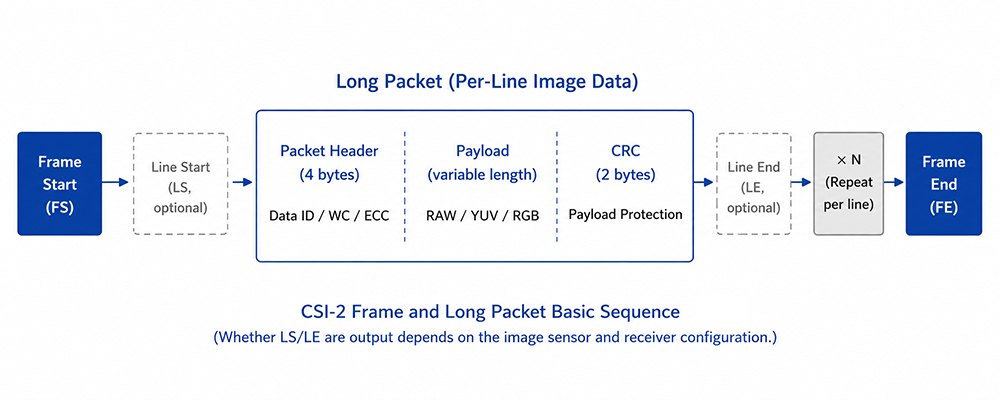
| Campo | Funzione | Elementi da verificare |
|---|---|---|
| Virtual Channel (VC) | Distingue i flussi logici di dati | Il sensore e il Virtual Channel RX devono essere compatibili |
| Data Type (DT) | Identifica il formato pixel o il tipo di pacchetto | Deve corrispondere alla modalità di uscita del sensore e alle capacità RX |
| Word Count (WC) | Specifica la lunghezza del payload del Long Packet in byte | Deve essere coerente con la larghezza della linea e il packing dei pixel |
| ECC | Protegge l'header del pacchetto | Verificare sincronizzazione, lane, configurazione e decodifica RX |
| CRC | Protegge il payload del Long Packet | Verificare PHY, data rate, mappatura delle lane e implementazione TX/RX |
Formato dei pixel e dimensionamento della banda
I Data Type CSI-2, i codici media-bus V4L2, i formati di memoria di acquisizione V4L2 e la negoziazione dei formati ISP appartengono a livelli di astrazione differenti, ma devono rappresentare dati immagine compatibili. Per i dati RAW è necessario verificare sia la profondità in bit sia l'ordine Bayer; per i dati YUV anche l'ordine dei byte diventa parte della configurazione.
Questo calcolo rappresenta il solo payload minimo associato ai pixel attivi. Il throughput CSI-2 effettivo e il data rate delle lane D-PHY devono considerare anche header, CRC, pacchetti di sincronizzazione, strategia di trasmissione del blanking, numero di Data Lane, modalità di clock, frequenze di link disponibili per il sensore e limiti del ricevitore CSI del SoC.
Dal Device Tree al primo stream video
Il Device Tree descrive generalmente i graph endpoint, le data-lanes, le clock-lanes e le connessioni remote-endpoint. Nelle architetture basate sul media-controller, i formati immagine vengono invece negoziati a runtime attraverso i pad dei sub-device, i media link e il routing. Binding e formati effettivamente supportati dipendono dal driver kernel della piattaforma SoC utilizzata.
# Inspect entities, pads, and links
media-ctl -p -d /dev/media0

# Example: Configure the upstream sensor pad format
media-ctl -d /dev/media0 --set-v4l2 '"sensor 1-001a":0 [fmt:SRGGB10_1X10/1920x1080]'

# Example: Enable the link
media-ctl -d /dev/media0 --links '"sensor 1-001a":0 -> "csi2rx":0 [1]'

# Configure the capture node memory format and start streaming
v4l2-ctl -d /dev/videoX \
  --set-fmt-video=width=1920,height=1080,pixelformat=RG10 \
  --stream-mmap=4 --stream-count=100

dmesg -w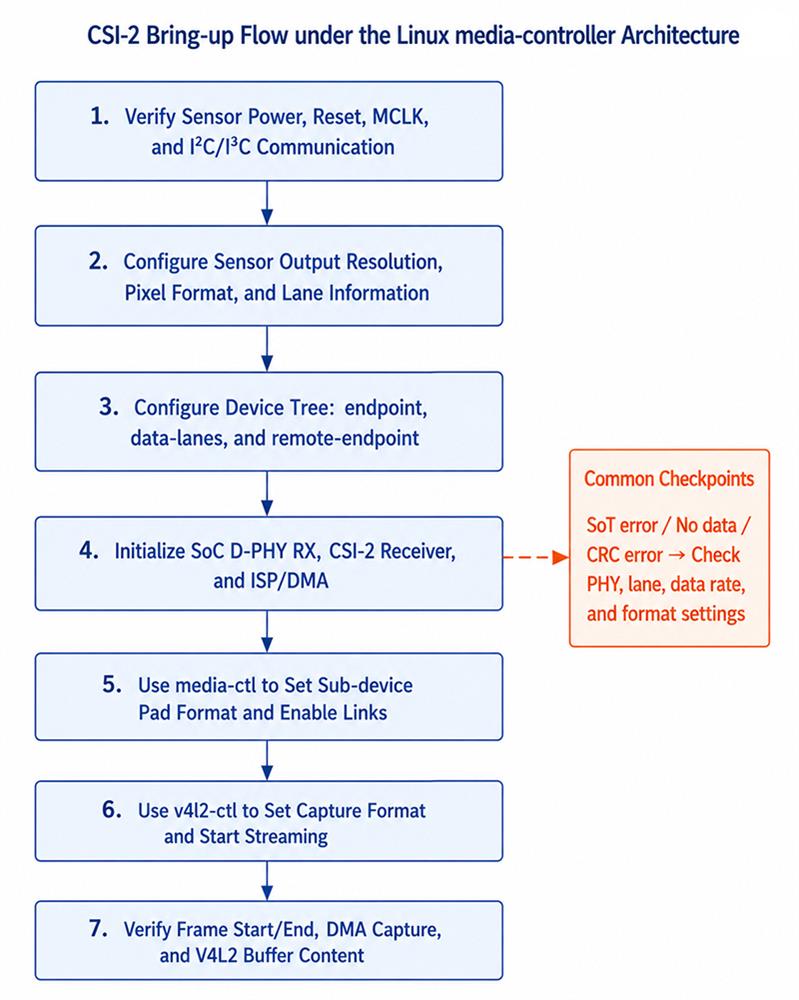
Individuare il problema lungo la pipeline
Quando il flusso video non arriva correttamente al nodo di acquisizione, è utile separare il problema per livello: PHY, protocollo, formato immagine o pipeline software. Il tipo di errore osservato può aiutare a restringere rapidamente l’area da verificare.
| Area | Elementi da verificare | Sintomi tipici |
|---|---|---|
| PHY | Numero e mappatura delle lane, frequenza di link, modalità clock e HS-Settle | Errori SoT, assenza di dati o perdita intermittente di frame |
| Protocollo | VC, DT, comportamento dei pacchetti ed ECC/CRC | Errori di header, CRC o sincronizzazione dei frame |
| Formato | Profondità in bit, ordine Bayer, ordine YUV e packing | Colori errati, frame verdi o immagini corrotte |
| Pipeline | Graph DT, media link, formati dei pad, ISP e DMA | Errore STREAMON o timeout del buffer |
MIPI CSI-2: alcuni dubbi ricorrenti
CSI-2 e D-PHY sono la stessa cosa?
No. CSI-2 definisce il protocollo utilizzato per trasportare i pacchetti immagine, mentre D-PHY è l'interfaccia fisica comunemente utilizzata per la trasmissione del segnale.
Perché non viene visualizzata alcuna immagine anche se la comunicazione I²C funziona?
Una comunicazione I²C corretta conferma solamente il canale di controllo. Il percorso dei dati immagine può ancora presentare problemi relativi a MCLK, lane, temporizzazione PHY, protocollo, media graph, ISP o DMA.
Qual è la differenza tra ECC e CRC?
L'ECC protegge principalmente l'header del pacchetto e può correggere errori a singolo bit e rilevare errori a due bit. Il CRC verifica invece l'integrità del payload del Long Packet. Errori persistenti richiedono normalmente verifiche sia sulla configurazione del protocollo sia sul livello fisico.
Perché lo stesso sensore può comportarsi diversamente su schede differenti?
Impedenza del PCB, lunghezza delle tracce, FPC, percorsi di ritorno della massa e condizioni EMI possono influire sull'integrità del segnale D-PHY e sul margine di temporizzazione.